搜索方案、模型与硬件
⌘ K
登录
← 硬件与套件
结构与传动
M3×30 螺钉
内六角螺钉 M3×30
装配与接入资料 ↗
开发资源 ↗
使用它的解决方案
全部 1 个方案 →
开源项目
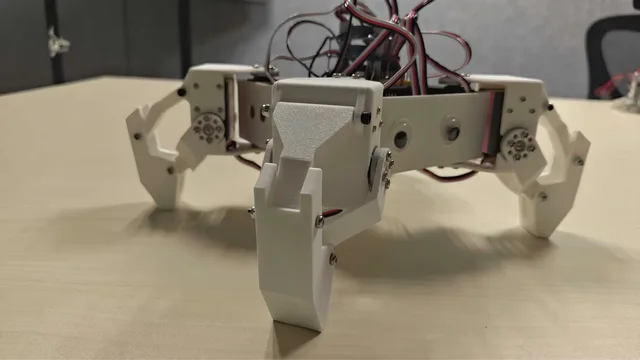
MiniKame 四足机器人
基于 Arduino UNO Q 的桌面级八自由度四足机器人,通过正弦振荡器生成步态,支持浏览器控制与动作参数调节。
Arduino UNO Q
 开源项目