全部解决方案
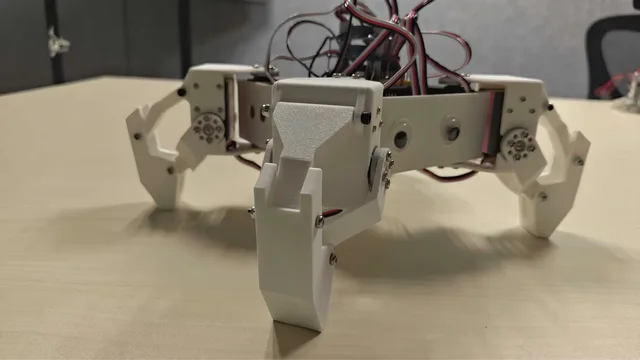
MiniKame 四足机器人
机器人 · Arduino UNO Q

MiniKame 四足机器人

基于 Arduino UNO Q 的桌面级八自由度四足机器人,通过正弦振荡器生成步态,支持浏览器控制与动作参数调节。

方案如何组成

  1. 1浏览器指令
  2. 2正弦振荡步态
  3. 3八路舵机
  4. 4四足运动

需要哪些硬件

硬件 / 配件数量
开发板 Arduino UNO Q 4GB Arduino ↗× 1
控制与驱动 UNO Q 扩展板 自定义扩展板(舵机排针、电源分配) ↗× 1
电机与执行器 舵机 MG996R 数字舵机(双轴、金属齿,2×4 套装) ↗× 8
电源与能源 电池 12V 锂电池组(18650 3S) ↗× 1
机械与结构 3D 打印件 车身 + 四腿部件(模型开源,可自行打印)(计数单位:套) ↗× 1
机械与结构 M3×30 内六角螺钉 M3×30 ↗× 8
机械与结构 M3×45 内六角螺钉 M3×45 ↗× 4
机械与结构 M3 自锁螺母 M3 ↗× 12
机械与结构 M3×6 内六角螺钉 M3×6 ↗× 3
机械与结构 M3×10 内六角螺钉 M3×10 ↗× 2
机械与结构 M3×6 十字螺钉 M3×6 ↗× 64
机械与结构 M2×6 十字自攻螺钉 M2×6 ↗× 56
机械与结构 15mm 黑色活动眼贴 15mm ↗× 2
原始清单、装配与接线说明
配套套件 · MiniKame 四足机器人

复现步骤

  1. 1

    组装四足机构

    按项目模型文件打印结构件,安装八个舵机,依据接线图连接 UNO Q 扩展板。

  2. 2

    上传固件

    在 Arduino App Lab 中加载项目,将 sketch 目录中的代码上传到 UNO Q。

  3. 3

    启动步态控制

    在 App Lab 运行项目,或通过 SSH 执行:

    arduino-app-cli app start kame_robot
  4. 4

    连接控制页面

    手机或电脑接入同一 Wi-Fi,访问 http://<机器人IP>:7000,按项目指南完成舵机校准后测试步态。

完整装配与复现指南 ↗

运动与传感器模拟