Hardware
硬件
先选开发板:比较芯片、算力、内存和真机实测;再找机器人套件、传感器与配件。
Hardware
先选开发板:比较芯片、算力、内存和真机实测;再找机器人套件、传感器与配件。
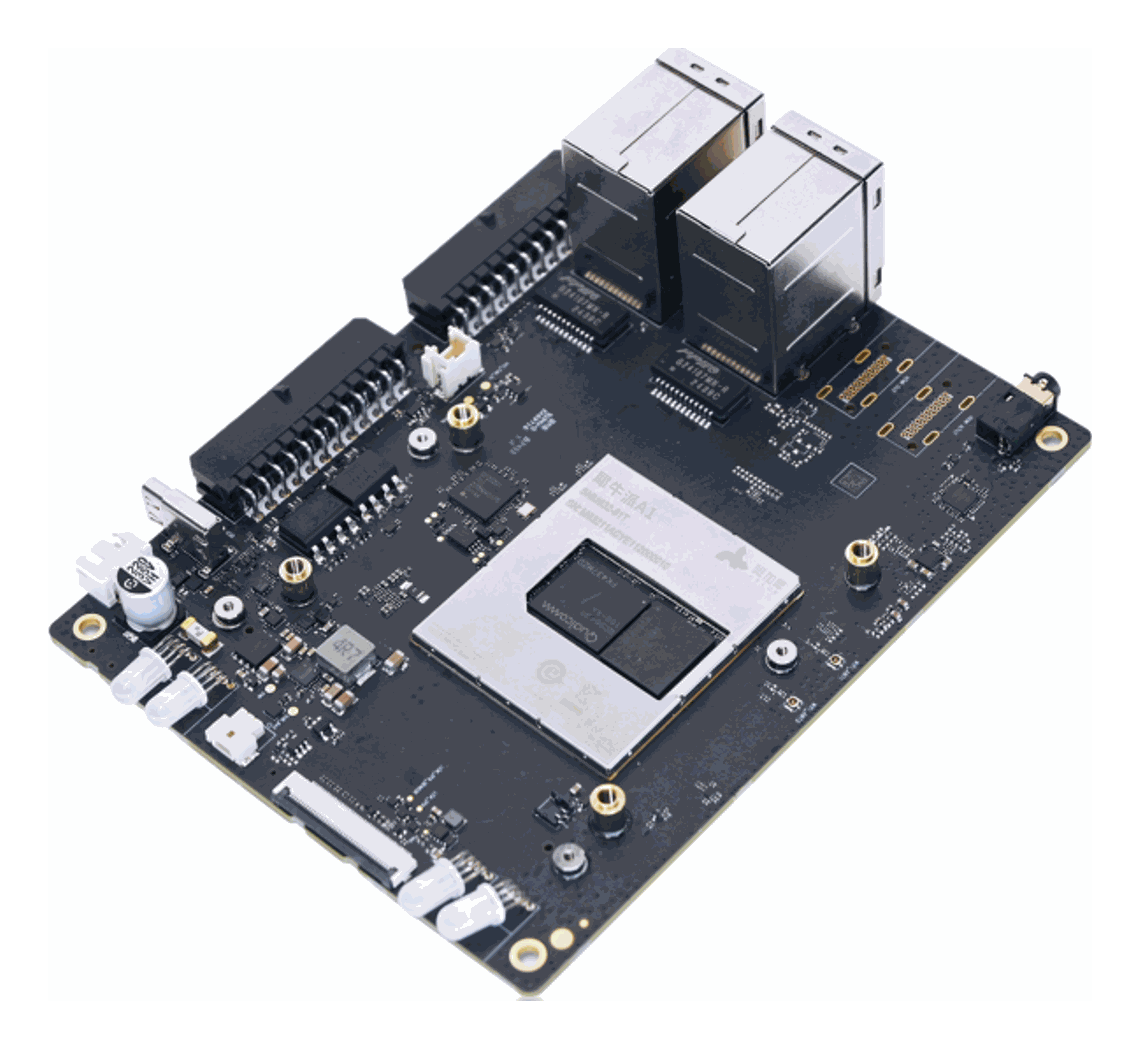
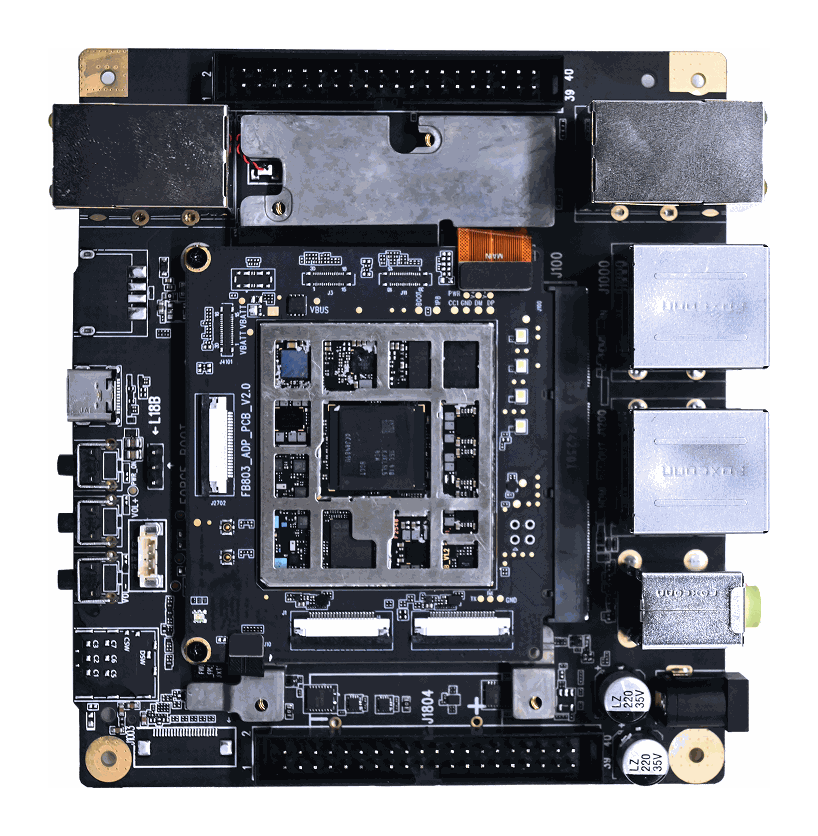


基于犀牛派 X1、ROS 2 与 ESP32 智能车的微型智能驾驶沙盘,集成视觉识别、行为决策和运动控制。
整机或套件,集成 ESP32 微处理器、摄像头、电机驱动模块与 Wi-Fi
基于 Arduino UNO Q 的履带式家庭宠物监控机器人,支持实时视频、物体检测、两轴云台和浏览器远程控制。
基于 Arduino UNO Q 的桌面级八自由度四足机器人,通过正弦振荡器生成步态,支持浏览器控制与动作参数调节。
基于 Arduino UNO Q 的双足四舵机机器人,支持浏览器控制、语音指令、音乐同步舞蹈与虚拟钢琴互动。
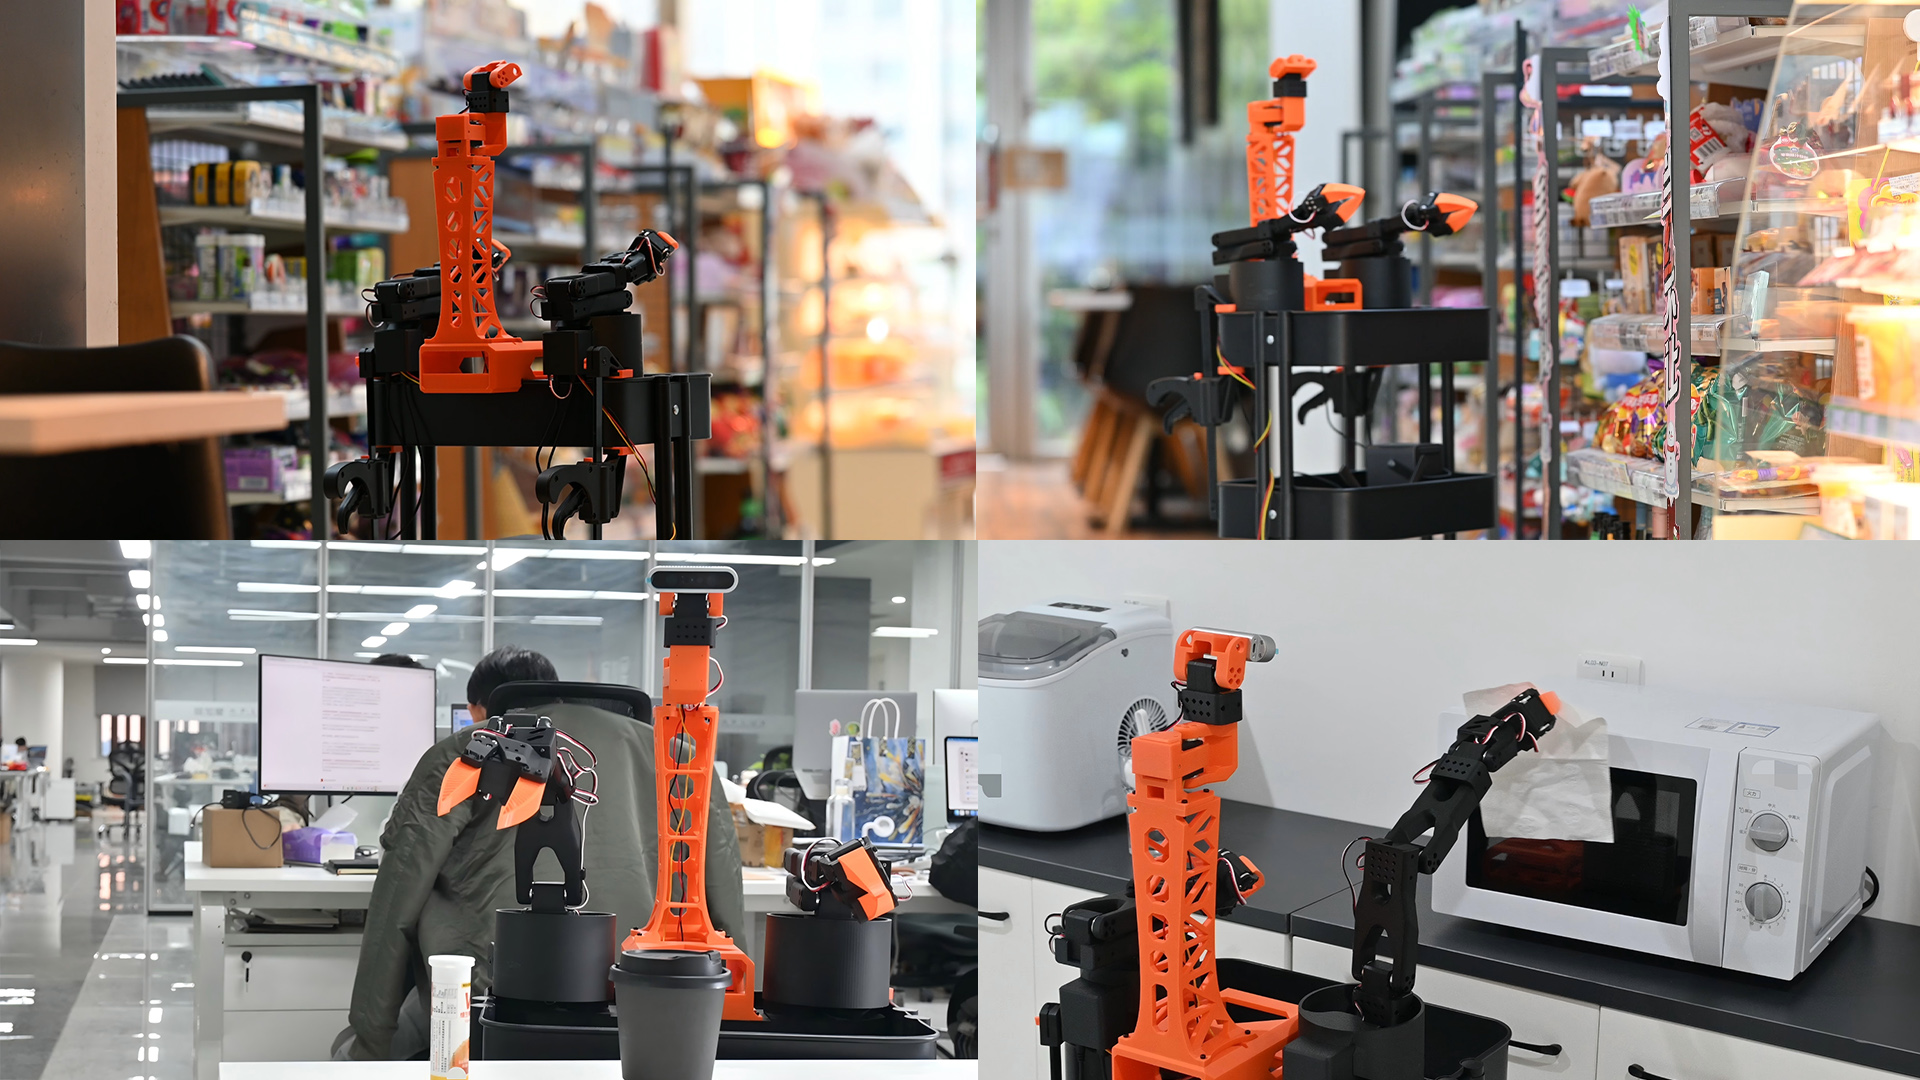
基于犀牛派 X1 的双臂移动机器人项目,结合双 SO-101 机械臂、全向轮底盘与遥操作手柄,用于具身智能研究和数据采集。
基于 ROS 2 Humble、OpenCV 与 MoveIt 2 的桌面机械臂项目,集成相机标定、ArUco 与颜色识别、运动规划和自动抓取。
基于 Arduino UNO Q 与 OpenCV 的两轴颜色追踪云台,通过 PID 闭环控制舵机跟随目标,并支持 Web 在线调参与手动控制。
基于 QCS6490、AidLux 与 ROS 2 Humble 的两轮差速移动机器人,集成编码器、IMU 和激光雷达,实现 SLAM 建图、定位与自主导航。