 工作流
英语语音翻译机
把英文录音识别成文字,翻译为中文,再合成中文语音。可对照原文和译文,也可上传自己的录音。
 工作流
拍照读字助手
识别设备标签等照片中的文字并朗读,英文字母和数字逐个读出。识别原文和文字框一起保留,便于核对编号。
 工作流
看图中文语音讲解
先理解照片中的主体和场景,再翻译成中文并朗读。适合图片讲解与辅助阅读,同时展示中文讲解稿。
 工作流
录音要点整理
把中文录音转写为文字,再提炼简短要点。原始转写与摘要同时保留,适合整理语音备忘和口头通知。
- 工作流
中文录音转英文播报
中文录音经过语音识别与英译,生成英文字幕和可播放的英语语音,适合制作双语消息。
- 工作流
A1 中文录音重新配音
在犀牛派 A1 上将录音转写为文字,再用统一的中文音色重新合成。保留字幕和配音,适合语音素材重新配音与字幕制作。
- 工作流
双语通知播报
将中文通知翻译为英文,再分别合成中英两段语音。原文、译文和音频同时保留,可用于前台、展厅或园区通知。
- 开源项目01车端图像采集02道路与信号识别03状态机决策
ESP32 视觉识别智能车
基于犀牛派 X1、ROS 2 与 ESP32 智能车的微型智能驾驶沙盘,集成视觉识别、行为决策和运动控制。
- 开源项目01USB 视频采集02物体检测03云台控制
家庭宠物监控机器人
基于 Arduino UNO Q 的履带式家庭宠物监控机器人,支持实时视频、物体检测、两轴云台和浏览器远程控制。
- 开源项目01浏览器指令02正弦振荡步态03八路舵机
MiniKame 四足机器人
基于 Arduino UNO Q 的桌面级八自由度四足机器人,通过正弦振荡器生成步态,支持浏览器控制与动作参数调节。
- 开源项目01语音 / 浏览器输入02动作编排03四舵机步态
OTTO 双足机器人
基于 Arduino UNO Q 的双足四舵机机器人,支持浏览器控制、语音指令、音乐同步舞蹈与虚拟钢琴互动。
 开源项目
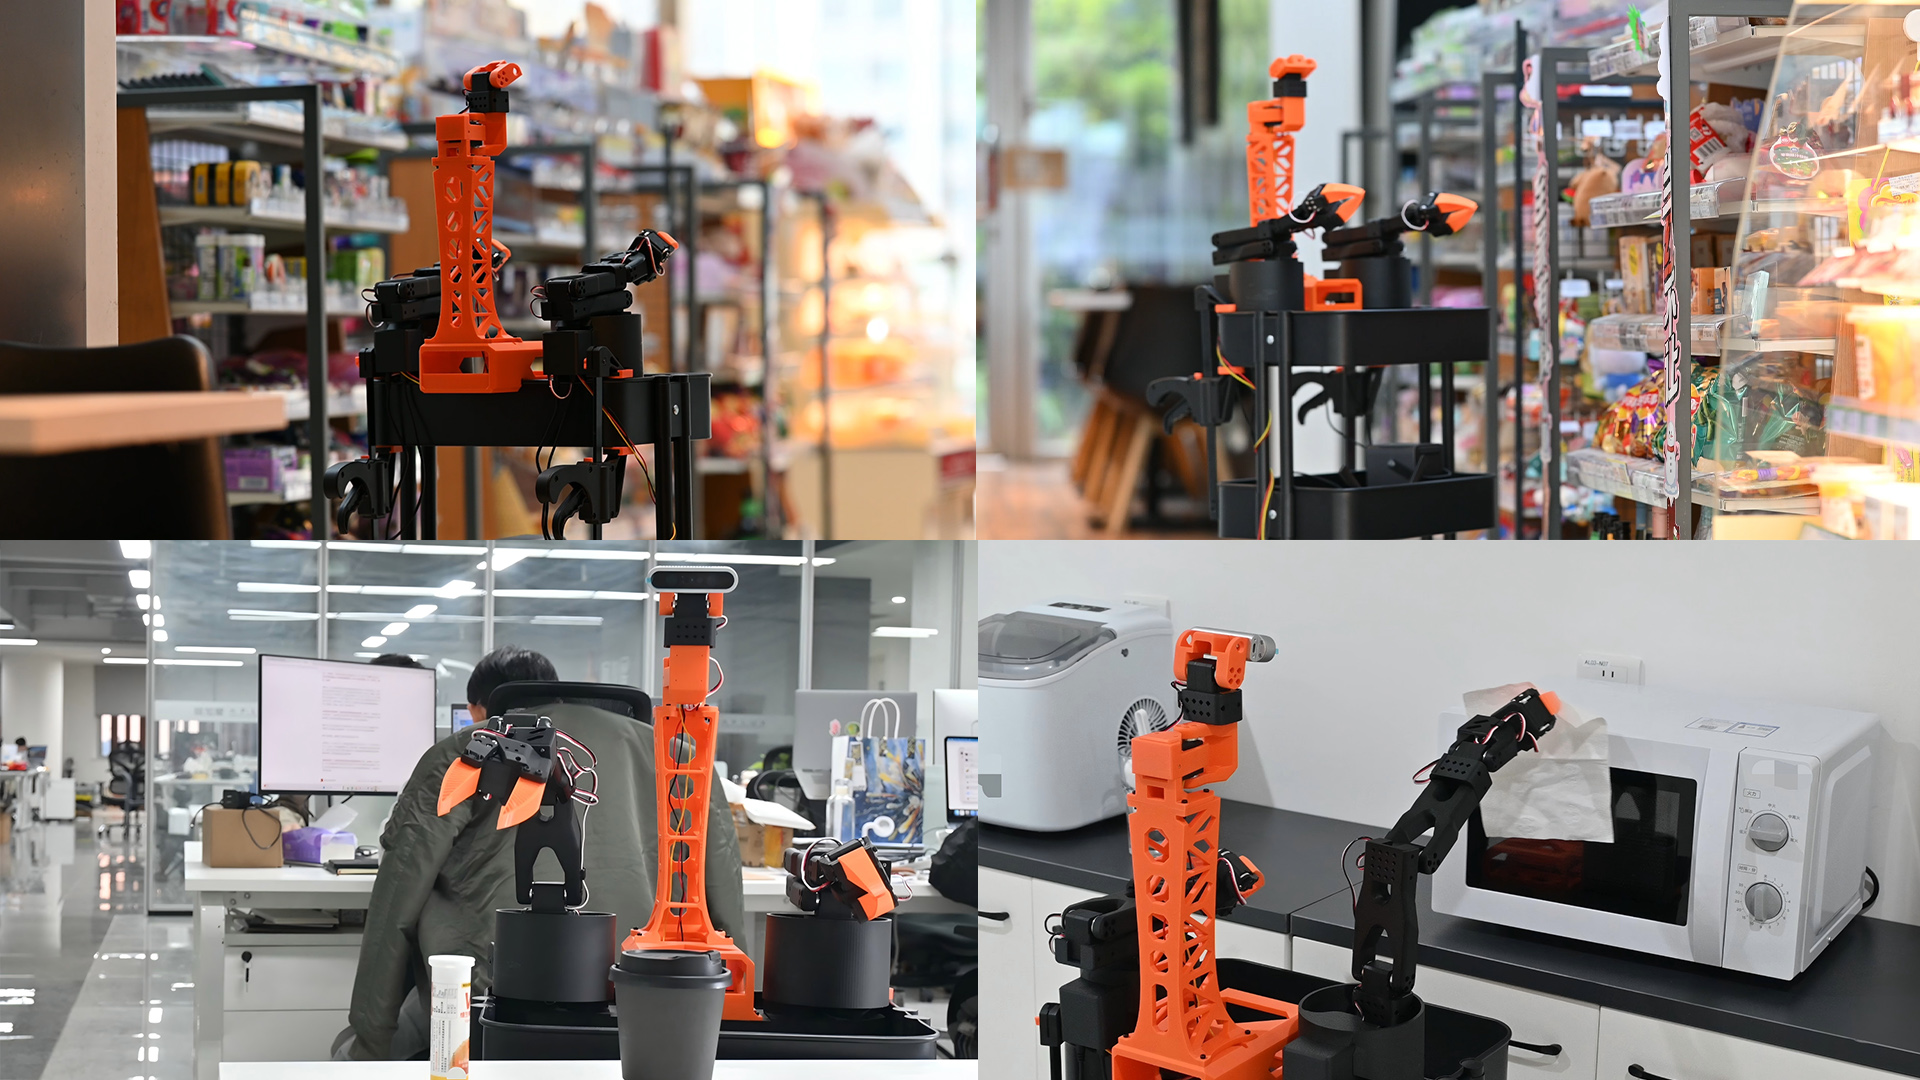
XLerobot-X1 双臂移动机器人遥操作
基于犀牛派 X1 的双臂移动机器人项目,结合双 SO-101 机械臂、全向轮底盘与遥操作手柄,用于具身智能研究和数据采集。
- 开源项目01相机与手眼标定02颜色 / ArUco 识别03MoveIt 2 规划
MARM 机械臂视觉抓取
基于 ROS 2 Humble、OpenCV 与 MoveIt 2 的桌面机械臂项目,集成相机标定、ArUco 与颜色识别、运动规划和自动抓取。
- 开源项目01相机输入02YOLOv8 定位03SAM 缺陷分割
SegmentAnything 包装箱缺陷检测
基于 Qualcomm IQ-9075 EVK 与 QNN 的包装箱表面缺陷检测项目,结合 YOLOv8 与 SAM 完成目标定位、缺陷分割和 Web 可视化。
- 开源项目01相机输入02颜色目标识别03PID 闭环
视觉颜色追踪云台
基于 Arduino UNO Q 与 OpenCV 的两轴颜色追踪云台,通过 PID 闭环控制舵机跟随目标,并支持 Web 在线调参与手动控制。
- 开源项目01雷达 / IMU / 编码器02传感器融合03SLAM 建图
mBot 轮式自主移动机器人
基于 QCS6490、AidLux 与 ROS 2 Humble 的两轮差速移动机器人,集成编码器、IMU 和激光雷达,实现 SLAM 建图、定位与自主导航。
 硬件模拟
IMU 姿态监测
调整陀螺仪噪声和偏航角速度,观察姿态积分误差。
 硬件模拟
双轮差速小车
改变轮距、线速度和转向角速度,观察轮速与轨迹。
- 硬件模拟
电机 PID 速度控制
调节 PID 增益,查看电机速度的闭环响应。
- 硬件模拟
移动机器人开发起步
组合底盘、电机与 IMU,分别观察运动和姿态模拟。