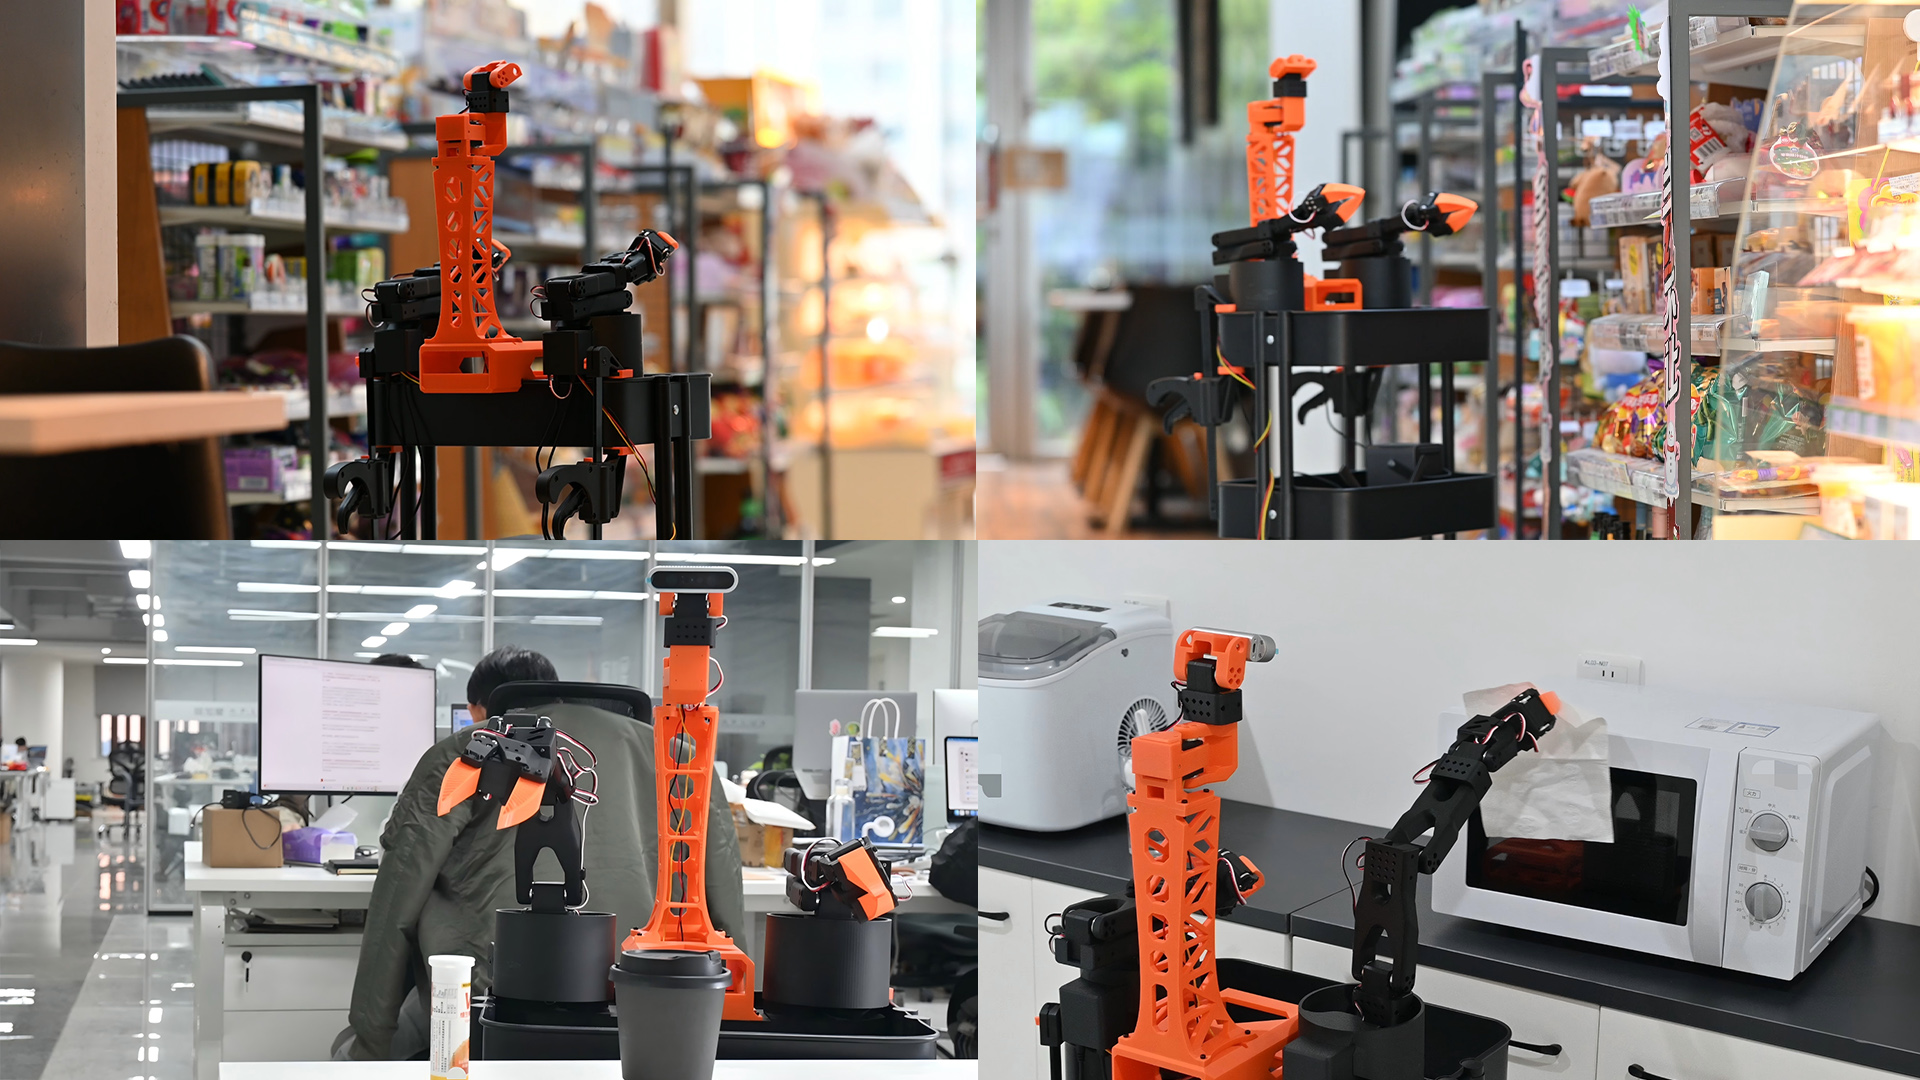
原型如何组成
- 1视频采集
- 2遥操作手柄
- 3双臂关节控制
- 4全向底盘
- 5数据采集
需要哪些硬件
原始清单、装配与接线说明复现步骤
- 1
准备结构与硬件
按源码中的 Hardware_List/Materials_List.md 准备物料,打印结构件并组装双 SO-101 机械臂与三轮全向底盘。
- 2
连接控制与感知
连接 ST3215 舵机、串口驱动板、两路 USB 摄像头和 Box2AI 遥操作手柄,按装配指南检查供电与接线。
- 3
配置软件
在 X1 上准备 Ubuntu 22.04、Python 3.12,按项目源码中的安装说明配置 LeRobot 环境。
- 4
校准与遥操作
依次完成舵机编号、关节校准与手柄配对,再按项目指南启动双臂、底盘遥操作和数据采集。
在自己的设备上继续
查看配套开发板,准备复现所需的硬件。