全部解决方案
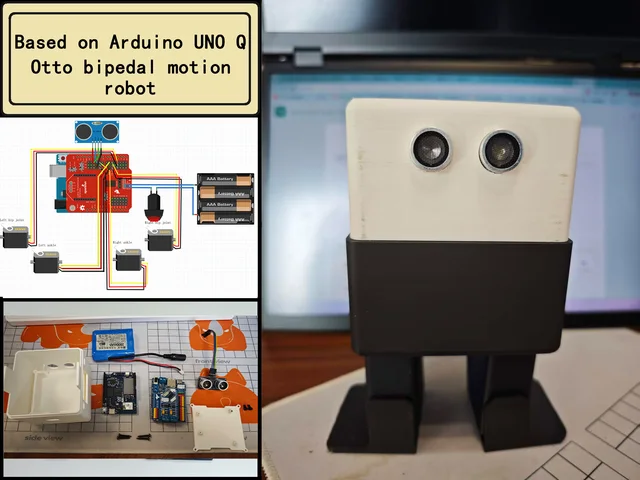
OTTO 双足机器人
机器人 · Arduino UNO Q

OTTO 双足机器人

基于 Arduino UNO Q 的双足四舵机机器人,支持浏览器控制、语音指令、音乐同步舞蹈与虚拟钢琴互动。

方案如何组成

  1. 1语音 / 浏览器输入
  2. 2动作编排
  3. 3四舵机步态
  4. 4音乐同步

需要哪些硬件

硬件 / 配件数量
开发板 Arduino UNO Q 4GB Arduino ↗× 1
电机与执行器 舵机 DS3115 数字舵机(0–180°,中位 90°;兼容 MG996R) ↗× 4
控制与驱动 拓展板 自定义(电池供电、舵机 IO 扩展与供电) ↗× 1
通信与接口 USB 线缆 USB-C 转 USB-A ↗× 1
电源与能源 电池 12V 2800mAh 锂电池 ↗× 1
通信与接口 C-to-C 数据线 自定义 ↗× 1
机械与结构 外壳 3D 打印(OTTO 模型全部打印件:上盖、下盖、开关、电池盖板、左/右髋、左/右脚踝)(计数单位:套) ↗× 1
原始清单、装配与接线说明
配套套件 · OTTO 双足机器人

复现步骤

  1. 1

    装配机器人

    打印并组装外壳,将四个舵机接到 D3、D5、D6、D9。

  2. 2

    加载控制项目

    USB 连接 UNO Q,在 Arduino App Lab 加载 OttoControlWebVoice 项目并配置 Wi-Fi。

  3. 3

    运行控制台

    点击 Run,按日志中的地址打开 Web 控制台,完成舵机中位校准。

  4. 4

    测试动作

    通过网页指令测试步行、转向和动作编排,再连接语音控制。

完整装配与复现指南 ↗

运动与传感器模拟