场景
机器人感知与运控
从感知模型到运动控制模拟和整机项目:先在线验证,再按硬件清单复现。
- 移动机器人与机械臂
- 视觉跟踪与云台
- 教学与竞赛项目
真机效果
每个原型都带着在真机上运行保存的结果,打开就能看,换成你的输入再运行。
 开源项目
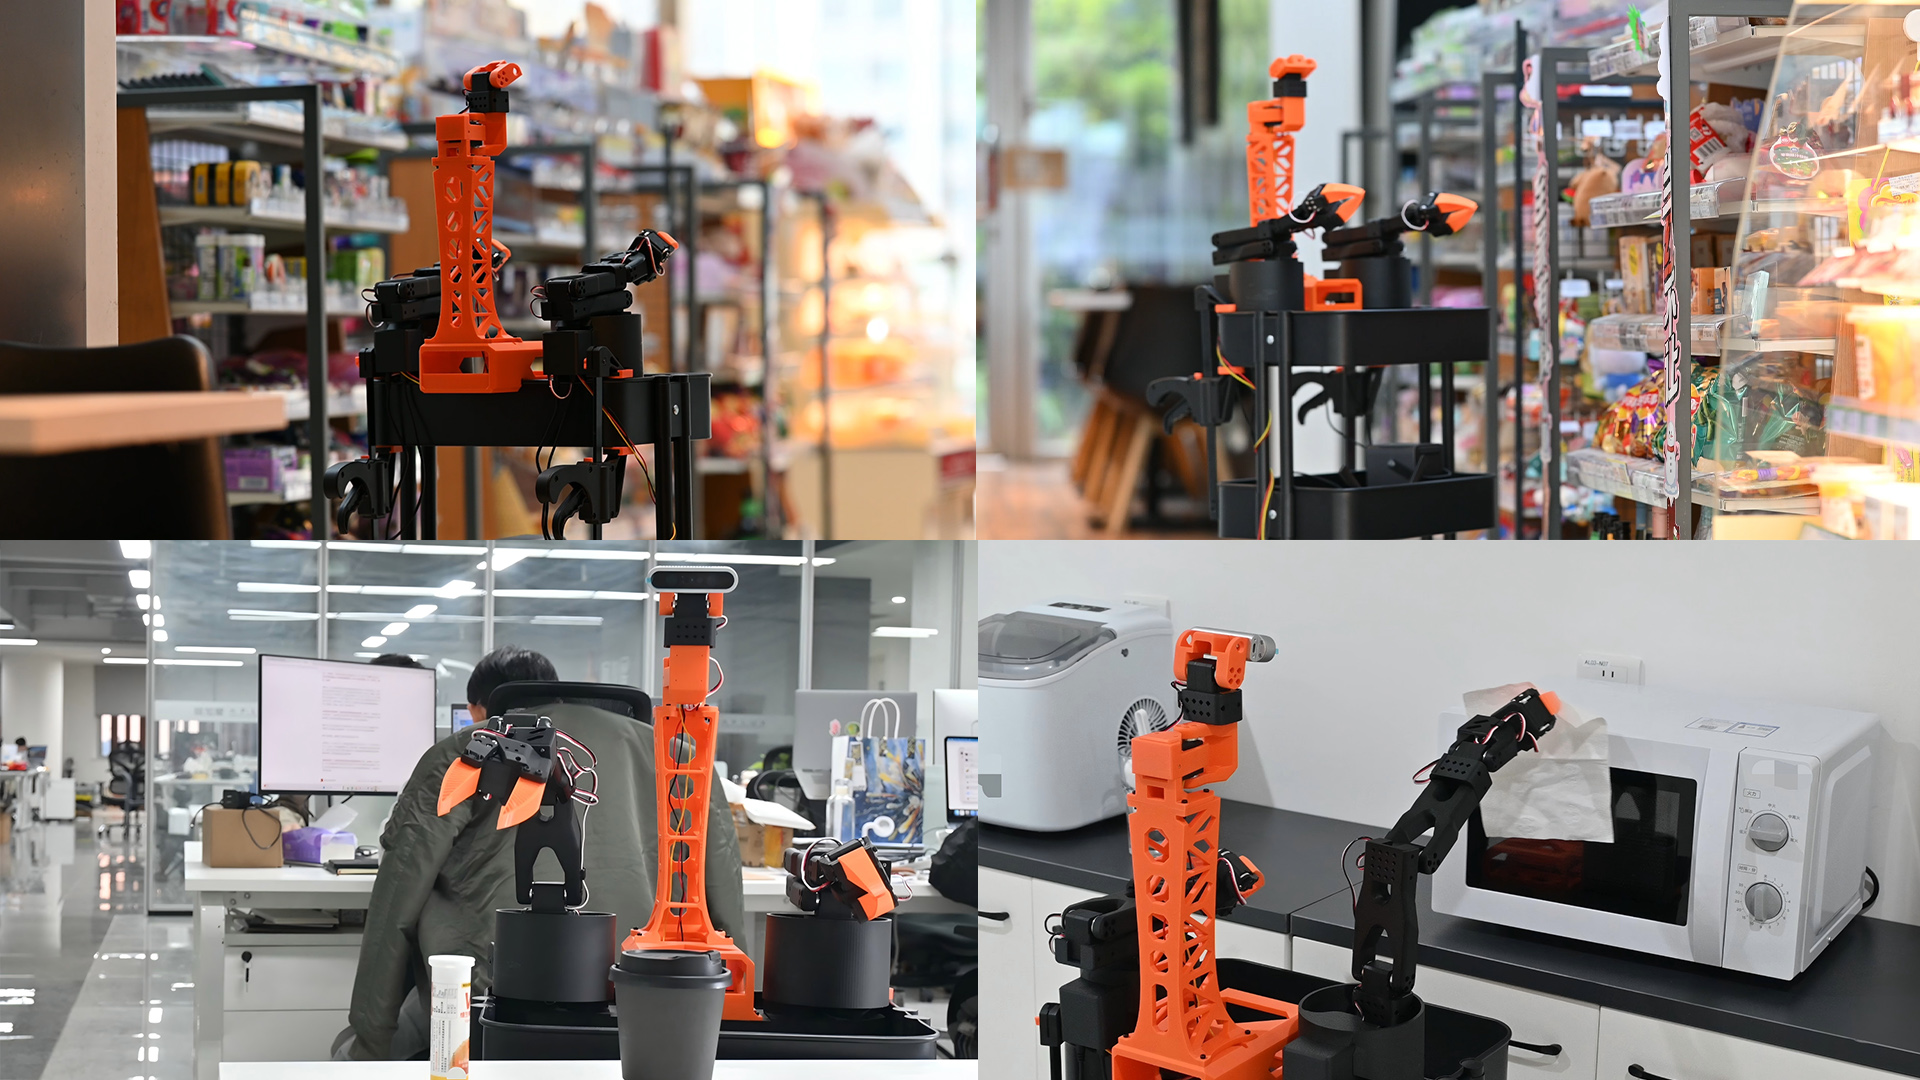
XLerobot-X1 双臂移动机器人遥操作
基于犀牛派 X1 的双臂移动机器人项目,结合双 SO-101 机械臂、全向轮底盘与遥操作手柄,用于具身智能研究和数据采集。
 运控模拟示意
电机 PID 速度控制
调节 PID 增益,查看电机速度的闭环响应。
- 运控模拟示意
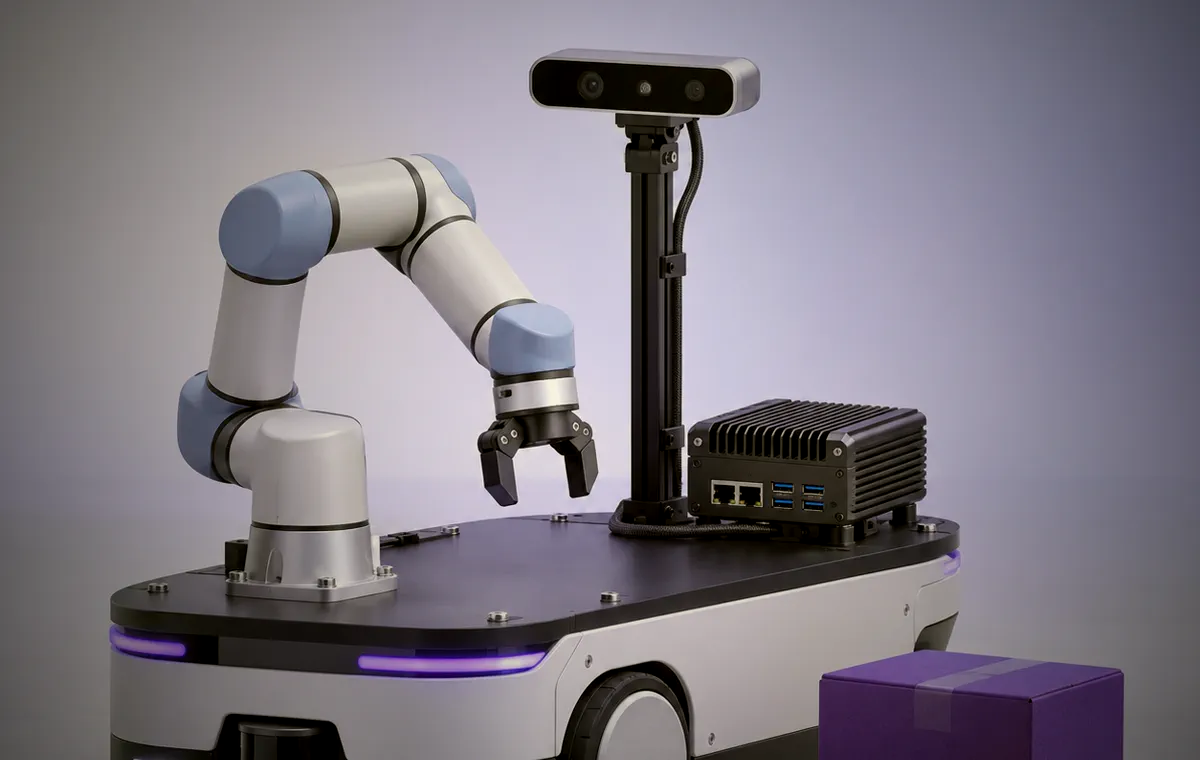
移动机器人开发起步
组合底盘、电机与 IMU,分别观察运动和姿态模拟。
- 开源项目01相机与手眼标定02颜色 / ArUco 识别03MoveIt 2 规划
MARM 机械臂视觉抓取
基于 ROS 2 Humble、OpenCV 与 MoveIt 2 的桌面机械臂项目,集成相机标定、ArUco 与颜色识别、运动规划和自动抓取。
- 开源项目01相机输入02颜色目标识别03PID 闭环
视觉颜色追踪云台
基于 Arduino UNO Q 与 OpenCV 的两轴颜色追踪云台,通过 PID 闭环控制舵机跟随目标,并支持 Web 在线调参与手动控制。
- 开源项目01USB 视频采集02物体检测03云台控制
家庭宠物监控机器人
基于 Arduino UNO Q 的履带式家庭宠物监控机器人,支持实时视频、物体检测、两轴云台和浏览器远程控制。
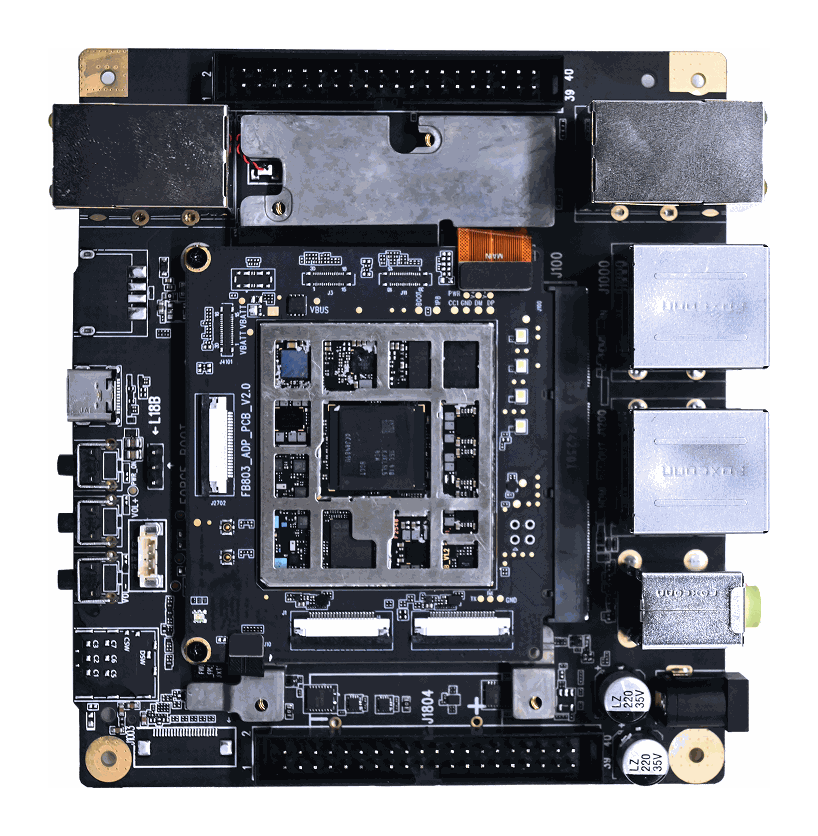
推荐开发板

你的场景不完全一样?
说说你的需求,阿加犀工程师帮你评估方案、选型并开发,从原型到量产。