全部解决方案
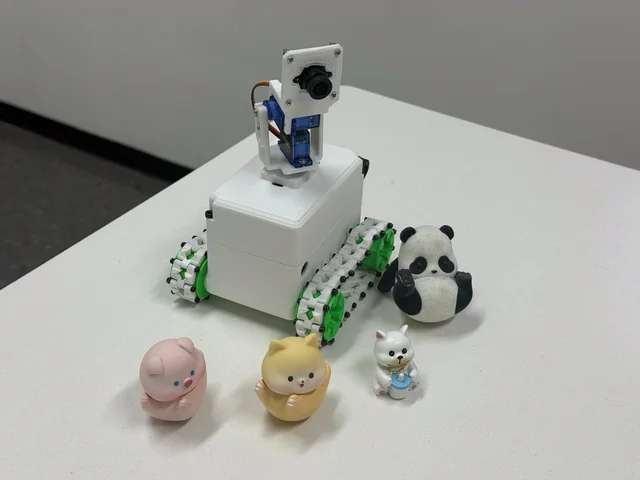
家庭宠物监控机器人
机器人 · Arduino UNO Q

家庭宠物监控机器人

基于 Arduino UNO Q 的履带式家庭宠物监控机器人,支持实时视频、物体检测、两轴云台和浏览器远程控制。

方案如何组成

  1. 1USB 视频采集
  2. 2物体检测
  3. 3云台控制
  4. 4履带移动
  5. 5浏览器监控

方案使用的模型

需要哪些硬件

硬件 / 配件数量
开发板 Arduino UNO Q 4GB Arduino ↗× 1
控制与驱动 UNO Q 扩展板 配套扩展板(双路电机驱动 M1/M2、舵机排针、电源分配) ↗× 1
电机与执行器 云台舵机 SG90(9g 微型舵机) ↗× 2
电机与执行器 履带驱动电机 N20 12V 减速电机 ↗× 2
感知与传感 USB 摄像头 免驱 USB 摄像头(支持 Linux) ↗× 1
通信与接口 USB-C 转 USB-C 数据线 双头 Type-C,10cm ↗× 1
电源与能源 电池 12V 锂电池组,2600–2800mAh(18650 3S) ↗× 1
通信与接口 杜邦线 母对母,4 pcs ↗× 4
机械与结构 履带底盘 定制 3D 打印(车架、履带、云台支架;模型开源)(计数单位:套) ↗× 1
机械与结构 M2×18 内六角螺钉 M2×18 ↗× 24
机械与结构 M2 自锁螺母 M2 ↗× 46
机械与结构 M2×10 内六角螺钉 M2×10 ↗× 4
机械与结构 M2.5 内六角螺钉 M2.5 ↗× 4
机械与结构 M3×6 内六角螺钉 M3×6 ↗× 3
机械与结构 M3×10 内六角螺钉 M3×10 ↗× 2
机械与结构 M3×25 内六角螺钉 M3×25 ↗× 2
原始清单、装配与接线说明
配套套件 · 家庭宠物监控机器人

复现步骤

  1. 1

    装配与接线

    按源码中的接线图连接电机、SG90 舵机和 USB 摄像头,扩展板连接 UNO Q。

  2. 2

    加载项目

    在 Arduino App Lab 加载项目,上传 sketch 固件和 Python 程序,配置 Wi-Fi。

  3. 3

    启动监控

    先断开扩展板与 UNO Q 之间的 C-to-C 线,上电启动完成后再接回;在 App Lab 点击 Run,或执行:

    arduino-app-cli app start tracked_plz
  4. 4

    打开控制台

    同一网络下访问 http://<机器人IP>:7000,确认 ONLINE 状态,校准云台中位后测试视频、目标识别和移动。

完整装配与复现指南 ↗

运动与传感器模拟